
演讲人:秦利刚
个人简介: Allegro工业市场业务开拓部高级经理。 在工业电机应用领域拥有超过十年的丰富经验。对电机应用,包括传统变频伺服、白电以及新兴机器人市场,都有着深入的了解和市场洞察力。
演讲人:张鹤腾
个人简介: Allegro高级现场应用工程师。 深耕半导体行业多年,专注于工业与消费电子领域的电机及功率驱动芯片应用,对机器人大关节、灵巧手系统拥有丰富的实操与技术支持经验。
近年来机器人产业快速发展,本体运动控制越来越灵活,智能化程度也不断提升。但要真正实现规模化落地,机器人在精细操作、轻量化与小型化设计上仍有不少挑战:工业机械臂的重载关节、人形机器人中空间极为有限的灵巧手小关节,都对关节执行器的精度、集成度与功能安全提出了更高要求。
Allegro的传感器与电源产品组合为这些场景提供了关键支撑,新一代电流传感器、位置传感器(磁编码器、电感式)以及关节驱动器正持续向更高精度、更高集成度、更安全的方向迭代。
在本次研讨会中,您将了解机器人关节的整体架构,以及Allegro的传感与驱动技术如何优化关节尺寸与运动控制精度。我们将讨论如何为不同关节选择合适的技术,重点介绍:
**极小尺寸磁性TMR位置传感:**为空间极度受限的系统提供高分辨率位置反馈。
**电感式位置传感:**可直接集成在PCB上,重量轻、成本更优,适用于小直径到大直径的执行器,并可根据定制电机参数灵活设计。
**高集成度灵巧手驱动器:**在有限空间内实现多关节的驱动与控制。
本次研讨会合作伙伴:商洛电子,基于Allegro在机器人应用上的丰富产品,推出了一套全自研的大关节驱动控制器,该方案采用了最新的GaN架构,配合Allegro高带宽电流传感,电涡流感应式位置传感器及两级式电源管理方案,使得驱动效率及精度得到很大的提升,产品体积也进一步缩小。
欢迎与Allegro技术专家一起探讨,了解我们的产品如何帮助机器人工程师打造更智能安全、成本更低且更节能的运动控制系统。
>>视频演讲
>>答疑时间
>>在线抽奖
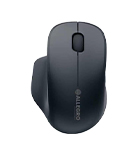 | 互动参与奖 8名 惠普Professor SE鼠标 (颜色随机) |
扫一扫,手机看研讨会>关闭
